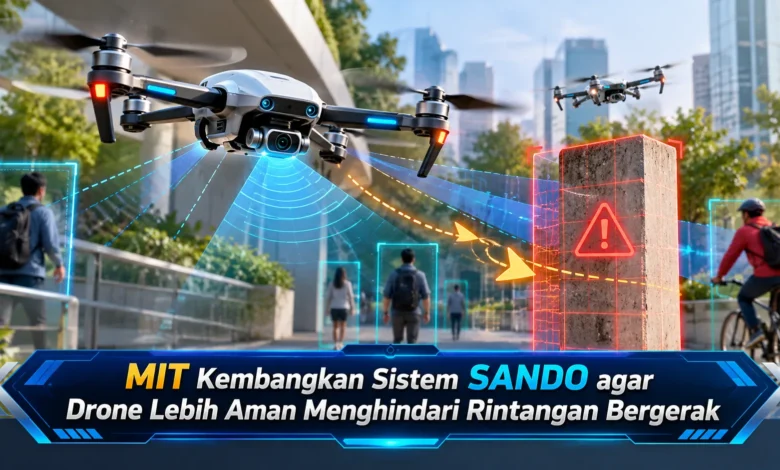
Perkembangan teknologi drone otonom kembali menunjukkan kemajuan menarik setelah para peneliti Massachusetts Institute of Technology (MIT) memperkenalkan sistem navigasi bernama SANDO pada 7 Oktober 2026. Teknologi ini dirancang untuk membantu drone menghindari rintangan bergerak yang tidak diketahui sebelumnya, bahkan ketika perangkat terbang di lingkungan tanpa peta. Berbeda dari metode navigasi konvensional, SANDO menggunakan pendekatan matematis untuk merencanakan jalur penerbangan yang aman sekaligus efisien. Inovasi tersebut berpotensi mendukung berbagai kebutuhan, mulai dari operasi pencarian dan penyelamatan hingga eksplorasi wilayah berbahaya. Melalui sistem ini, peneliti berupaya meningkatkan kemampuan drone mengambil keputusan secara mandiri ketika kondisi lingkungan berubah dengan cepat.
Peneliti MIT Menghadirkan Metode Navigasi Drone yang Lebih Aman
Perkembangan teknologi penerbangan otonom mendorong munculnya beragam metode canggih untuk mengoptimalkan perlindungan kendaraan udara tanpa awak. Dalam pengembangan teknologi ini, kelompok riset dari MIT memperkenalkan SANDO, singkatan dari Safe AutoNomous Trajectory Planning for Dynamic unknOwn environments. Metode navigasi ini dikembangkan guna kendaraan udara menghindari objek dinamis dalam wilayah tanpa informasi peta sebelumnya. Berbeda dari sistem yang hanya mempertimbangkan objek diam, SANDO memperhitungkan arah dan jangkauan perpindahan rintangan sebelum menentukan jalur penerbangan. Strategi ini menawarkan jaminan keamanan berdasarkan perhitungan dalam kondisi tertentu yang memenuhi asumsi penelitian.
Penelitian SANDO dipimpin oleh Kota Kondo, ilmuwan yang meneliti navigasi robot udara. Tim penelitian turut mencakup Jesús Tordesillas, Juan Rached, Lili Sun, Yixuan Jia, dan Jonathan P. How. Hasil pengembangannya dipublikasikan dalam IEEE Transactions on Robotics, sebuah media penelitian internasional dalam disiplin robotika. Fokus utama yang ingin dicapai adalah menghasilkan jalur penerbangan yang bebas tabrakan tanpa memerlukan peta lengkap sejak awal. Pengembangan semacam ini menjadi sangat relevan ketika perangkat menjalankan operasi di area berbahaya. Walaupun demikian, jaminan matematis tersebut memerlukan batasan model yang terpenuhi.
Teknologi Sensor dan Perhitungan SANDO untuk Menentukan Jalur Aman
Teknologi navigasi tersebut menggunakan informasi dari sensor drone untuk mengenali lingkungan sekitar. Dengan memproses hasil pengamatan, algoritma berusaha membedakan rintangan statis dan dinamis. Kemudian, SANDO menghasilkan wilayah tiga dimensi untuk penerbangan yang menjadi dasar penentuan lintasan. Wilayah penerbangan ini tidak terbatas pada posisi objek saat terdeteksi, tetapi juga jangkauan perpindahan pada waktu berikutnya. Berdasarkan perhitungan ini, sistem dapat mempertimbangkan ancaman sebelum terjadi. Kemampuan tersebut mendukung ketepatan perencanaan rute dalam lingkungan yang terus berubah.
Salah satu prinsip penting SANDO adalah memperkirakan jangkauan gerak objek berdasarkan batas tertinggi kecepatan objek. Apabila hambatan teridentifikasi, algoritma membentuk wilayah perkiraan gerakan di sekitar lokasi rintangan yang diamati. Wilayah ini dapat dijelaskan melalui ruang berbentuk bola berdasarkan batas gerakan. Berdasarkan batas pergerakan itu, SANDO mengarahkan drone menjauhi ruang yang berpotensi dilalui objek. Namun demikian, batas kesalahan pengamatan dan perkiraan kemampuan perpindahan hambatan menjadi bagian penting dalam pembuktian matematis. Ketika data tidak sesuai persyaratan, jaminan keselamatan tidak dapat dianggap tetap berlaku.
Teknologi Koridor Aman SANDO Membantu Drone Menghindari Tabrakan
Komponen penting dalam sistem SANDO adalah pembentukan jalur aman yang mempertimbangkan dimensi temporal. Memiliki karakteristik berbeda dibandingkan koridor navigasi statis, pendekatan ini menyesuaikan ruang penerbangan berdasarkan perubahan posisi rintangan dari waktu ke waktu. Pendekatan tersebut dirancang untuk membatasi pemilihan rute yang terlalu membatasi pergerakan. Jika semua area yang mungkin dijangkau hambatan diblokir tanpa mempertimbangkan waktu, perangkat dapat menghadapi keterbatasan rute. Dengan mempertimbangkan waktu, SANDO berpeluang menemukan lintasan yang lebih sesuai. Metode tersebut relevan untuk diterapkan dalam perencanaan lintasan drone di lingkungan padat rintangan.
Tidak hanya menentukan ruang penerbangan, SANDO menerapkan representasi kepadatan rintangan untuk mengenali area berbahaya. Informasi tingkat risiko ini mengarahkan proses pencarian menuju jalur yang menghindari kepadatan rintangan. Sesudah wilayah penerbangan tersedia, algoritma melakukan optimasi lintasan dengan kendala matematis agar lintasan tidak memasuki ruang terlarang. Melalui pendekatan komputasi tersebut, sistem memanfaatkan Mixed-Integer Quadratic Programming atau MIQP. Metode ini dikombinasikan dengan penyederhanaan variabel agar proses optimasi menjadi lebih efisien. Penyederhanaan ini dibutuhkan pada robot terbang karena respons terhadap rintangan membutuhkan waktu komputasi singkat.
Hasil Simulasi dan Penerbangan Drone dengan Sistem SANDO
Untuk mengevaluasi kinerja algoritma, tim pengembang SANDO melakukan pengujian dalam lingkungan virtual yang menggunakan rintangan statis dan bergerak. Dalam pengujian tersebut, SANDO dibandingkan dengan algoritma pembanding yang telah dikembangkan. Temuan dari simulasi menunjukkan bahwa metode baru ini dapat menghasilkan waktu pencapaian target lebih singkat dibandingkan sejumlah pendekatan pembanding. Di samping peningkatan kecepatan, hasil eksperimen virtual memperlihatkan keberhasilan menghindari rintangan dalam rangkaian simulasi yang dievaluasi. Meskipun pengujian menunjukkan kinerja positif, eksperimen komputer belum mencakup setiap kemungkinan di lapangan. Karena alasan ini, validasi menggunakan drone sebenarnya memiliki peran besar untuk memeriksa kemampuan penerapan.
Sebagai kelanjutan pengujian, pengembang sistem melakukan validasi dengan kendaraan udara tanpa awak sebenarnya yang dilengkapi sensor dan komputer onboard. Berdasarkan pengumuman penelitian, SANDO menunjukkan kemampuan mengelak dari seluruh rintangan dinamis pada 12 penerbangan pengujian yang dilaporkan. Selama penerbangan, algoritma menghitung ulang koridor pergerakan berdasarkan hasil pembacaan sensor. Kemampuan memperbarui lintasan memiliki fungsi utama karena objek dapat berubah arah. Perhitungan yang berjalan di perangkat menunjukkan potensi kemampuan navigasi mandiri pada UAV. Perlu dipahami, capaian dalam skenario penelitian belum berarti sistem aman pada setiap kondisi nyata.
Potensi Sistem SANDO untuk Operasi Penyelamatan dan Eksplorasi Berbahaya
Bidang penggunaan yang berpotensi memperoleh manfaat dari SANDO adalah operasi pencarian dan penyelamatan. Dalam kondisi tersebut, tim penyelamat sering menghadapi area yang sulit dijangkau manusia. Kendaraan udara tanpa awak dapat digunakan untuk mendukung pemetaan kondisi lapangan tanpa mengharuskan petugas memasuki lokasi berbahaya. Sebagai contoh, drone mungkin harus menghindari puing yang bergerak. Berkat metode prediksi perpindahan objek, SANDO berpotensi memberikan manfaat untuk meningkatkan kemampuan menghindari objek bergerak. Walaupun demikian, penerapan dalam bencana nyata harus memperhatikan kondisi sensor dan cuaca.
Di luar penggunaan pada situasi darurat, metode perencanaan lintasan ini dapat dikembangkan lebih lanjut untuk pemeriksaan ruang bawah tanah, pemantauan lingkungan kerja kompleks, serta layanan logistik udara otonom. Dalam eksplorasi terowongan, peta lokasi mungkin tidak lengkap, sehingga perencanaan rute adaptif menjadi sangat dibutuhkan. Untuk layanan logistik, perangkat dapat menjumpai manusia yang berjalan. Pendekatan navigasi tersebut menawarkan landasan bagi navigasi yang responsif terhadap lingkungan. Meskipun demikian, penerapan komersial harus mempertimbangkan ketentuan operasional wilayah, kemampuan menghadapi gangguan sensor, dan prosedur keadaan darurat.
Kesimpulan: Inovasi MIT Meningkatkan Potensi Keselamatan Drone Otonom
Keberhasilan peneliti MIT memperkenalkan SANDO menjadi perkembangan penting dalam bidang robotika udara. Melalui kombinasi pengamatan sensor, prediksi jangkauan perpindahan hambatan, dan penyusunan jalur menggunakan batasan matematis, metode tersebut dapat memperkuat ketepatan pengambilan keputusan penerbangan. Hasil simulasi dan pengujian nyata memperlihatkan hasil yang menjanjikan untuk berbagai misi berisiko. Namun demikian, penelitian lanjutan tetap diperlukan agar pemanfaatannya semakin sesuai dengan kebutuhan operasional. Bagaimana pendapat Anda mengenai, apa potensi terbesar inovasi perencanaan lintasan drone dalam mendukung eksplorasi wilayah berbahaya? Silakan bagikan pendapat Anda mengenai perkembangan teknologi ini.